最大后验概率准则·

对于数字通信系统来说,可靠性的评价标准是 误码率,接收机要做的是以最小的错误概率猜出接收到的比特是 1 还是 0.

对于一个二进制传输系统来说,误码率定义为

Pe=P(S1)P(H2∣S1)+P(S2)P(H1∣S2)=P(S1)∫x∈R2f(x∣S1)dx+P(S2)∫x∈R1f(x∣S2)dx=P(S1)∫x∈R2f(x∣S1)dx+P[S2](1−∫x∈R2f(x∣S2)dx)(R1∪R2=R)=P(S2)+P(S1)∫x∈R2f(x∣S1)dx−P(S2)∫x∈R2f(x∣S2)dx=P(S2)+∫x∈R2[P(S1)f(x∣S1)−P(S2)f(x∣S2)]dx\begin{aligned} P_e &= P(S_1)P(H_2|S_1) + P(S_2)P(H_1|S_2)\\ &= P(S_1)\int_{x\in R_2}f(x|S_1)dx + P(S_2)\int_{x\in R_1}f(x|S_2)dx\\ &= P(S_1)\int_{x\in R_2}f(x|S_1)dx + P [S_2](1 - \int_{x\in R_2}f(x|S_2) dx)\\ &(R_1 \cup R_2 = R)\\ & = P(S_2) + P(S_1)\int_{x\in R_2}f(x|S_1)dx - P(S_2)\int_{x\in R_2}f(x|S_2)dx\\ &= P(S_2) + \int_{x\in R_2}[P(S_1)f(x|S_1) - P(S_2)f(x|S_2)] dx\\ \end{aligned}

其中 P(S1)P(S_1) 和 P(S2)P(S_2) 是发送集合元素的 先验概率,P(H2∣S1)=∫x∈R2f(x∣S1)dxP(H_2|S_1) = \displaystyle\int_{x\in R_2}f(x|S_1)dx 为发送 S1S_1 时,接收信号条件概率密度函数在判决区域 R2R_2 的积分,P(H1∣S2)P(H_1|S_2) 同理。

最后,在先验概率一定的情况下,要想使得误码率 PeP_e 最小,需要让 P(S1)f(x∣S1)−P(S2)f(x∣S2)P(S_1)f(x|S_1) - P(S_2)f(x|S_2) 越小越好,最好是绝对值很大的负数,于是得到条件

P(S1)f(x∣S1)≤P(S2)f(x∣S2)  ⟺  P(S1)f(x∣S1)f(x)≤P(S2)f(x∣S2)f(x)  ⟺  P(S1∣x)≤P(S2∣x)\begin{aligned} P(S_1)f(x|S_1) &\leq P(S_2)f(x|S_2) \iff \frac{P(S_1)f(x|S_1)} {f(x)} \leq \frac{P(S_2)f(x|S_2)} {f(x)}\\ \iff P(S_1|x) &\leq P(S_2|x)\\ \end{aligned}

这种判定方法称为 最大后验概率准则 MAP.也就是说,最佳接受机可以等效于一个 AP计算器+比较器。

最佳接收机·

某数字通信系统如下:

  • 发送端发射 MM 元波形为 {s1(t),s2(t),⋯ ,sM(t)}\{s_1(t), s_2(t), \cdots, s_M(t)\};
  • 经过高斯白噪声信道(x(t)x(t) 双边功率谱密度为 n02\frac{n_0} {2}),得到接收信号位 r(t)=sm(t)+x(t)r(t) = s_m(t) + x(t)

现在要设计一个接收机结构,使得接收错误概率最小。执行如下操作,若

P(sn(t)∣r(t))≥P(sm(t)∣r(t))P(s_n(t)|r(t)) \geq P(s_m(t)|r(t))

判定接收到的符号为 sn(t)s_n(t).


下面使用“采样法”计算波形与波形的后验概率:

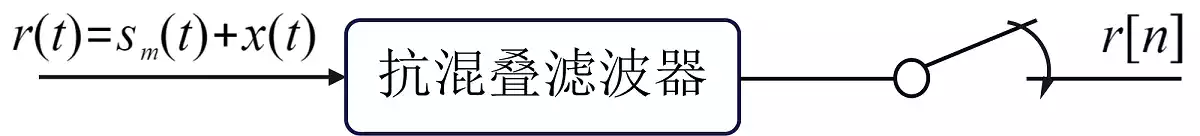
Anti-aliasing Filter

如图,经过一个通带增益为 11,通带为 ∣f∣≤fs2|f| \leq \dfrac{f_{s}}{2} 的抗混叠滤波器,再经过采样以后,得到的波形变为离散序列 r[n]=r(t)∣t=nTsr[n]=r(t)|_{t=nT_s},每个时域采样点可以表示为 r[n]=s(nTs)+x(nTs)=s[n]+x[n]r[n] = s(nT_s) + x(nT_s) = s[n] + x[n].

其中,随机变量 x[n]x[n] 服从高斯分布,σ2=n02Ts\sigma^2 = \dfrac{n_0} {2T_s},且 {x[n]∣n=1,2,⋯ ,N}\{x[n]|n=1,2,\cdots, N\} 相互独立

于是,随机变量 r[n]r[n] 的 NN 维随机概率密度函数为

f(r∣sm)=(12πσ)N⋅e−∑n=1N[r[n]−sm[n]]22σ2f(r|s_m) = (\frac{1} {\sqrt{2\pi}\sigma})^N\cdot e^{-\tfrac{\sum_{n = 1}^{N}[r[n]-s_m [n]]^2} {2\sigma^2} }

后验概率可以表示为

P(sm∣r)=f(r∣sm)P(sm)f(r)P(s_m|r) = \frac{f(r|s_m)P(s_m)} {f(r)}

要对 {P(sm∣r)∣n=1,2,⋅,M}\{P(s_m|r)|n = 1,2,\cdot, M\}(MM 表示 MM 元波形)进行 APAP 比较,不妨忽略与 mm 无关的项,于是后验概率的比较可以改为比较

f(r∣sm)P(sm)→ln⁡[f(r∣sm)P(sm)]=ln⁡f(r∣sm)+ln⁡P(sm)=Nln⁡12πσ−12σ2∑n=1N[r[n]−sm[n]]2+ln⁡P(sm)=Nln⁡12πσ−Tsn0∑n=1N[r[n]−sm[n]]2+ln⁡P(sm)\begin{aligned} f(r|s_m)P(s_m) &\rightarrow \ln{[f(r|s_m)P(s_m)]}\\ &= \ln f(r|s_m) + \ln P(s_m)\\ &= N \ln{\frac{1} {\sqrt{2\pi}\sigma} } - \frac{1} {2\sigma^2} \sum_{n = 1}^{N}[r[n]-s_m [n]]^2 + \ln P(s_m)\\ &= N \ln{\frac{1} {\sqrt{2\pi}\sigma} } - \frac{T_s} {n_0} \sum_{n = 1}^{N}[r[n]-s_m [n]]^2 + \ln P(s_m)\\ \end{aligned}

去掉与 mm 无关的项,得到

f(r∣sm)P(sm)∝−1n0∑n=1N[r[n]−sm[n]]2Ts+ln⁡P(sm)(K→∞,Ts→0)f(r∣sm)P(sm)∝−1n0∫0T[r(t)−sm(t)]2dt+ln⁡P(sm)∝∫0Tr(t)sm(t)dt−∫0Tsm2(t)dtn0+ln⁡P(sm)\begin{aligned} f(r|s_m)P(s_m) &\propto -\frac{1} {n_0} \sum_{n = 1}^{N}[r[n]-s_m [n]]^2 T_s + \ln P(s_m)\\ &\quad (K \to \infty, T_s \to 0)\\ f(r|s_m)P(s_m) &\propto -\frac{1} {n_0} \int_{0}^{T}[r(t)-s_m(t)]^2dt + \ln P(s_m)\\ & \propto \int_{0}^{T}r(t)s_m(t)dt - \frac{\int_{0}^{T}s_m^2(t)dt} {n_0} + \ln P(s_m)\\ \end{aligned}

之前为了计算波形与波形的后验概率,用到了抗混叠滤波器,上式计算时将采样周期趋向于 00,也就是说不再需要抗混叠滤波器。


经过一番推导,收到接收信号 r(t)r(t) 后,对 mm 个 P(sm∣r)P(s_m|r) 进行比较,等效于比较

∫0Tr(t)sm(t)dt−εmn0+ln⁡P(sm),εm=∫0Tsm2(t)dt\int_{0}^{T}r(t)s_m(t)dt - \frac{\varepsilon_m} {n_0} + \ln P(s_m), \varepsilon_m = \int_{0}^{T}s_m^2(t)dt

据此构造出相关接收机结构为

MER
  • 各元素有相同能量 → 步骤 Ⅱ 可以省略;
  • 各元素先验概率相等 → 步骤 Ⅲ 可以省略;

匹配滤波器·

最佳接收,目的是使错误概率达到最小,也就是误码率最小,而决定误码率的因素有信噪比(负相关)、码间串扰。匹配滤波器要实现 在抽样时刻,滤波器的输出信噪比最大。

常规的滤波器设计是采用 参数化设计,是一个不断优化参数的过程。而匹配滤波器是要 解出使信噪比最大的滤波器的方程。下面开始推导:


设时域确定性波形 s(t),(0≤t≤T)s(t), (0 \leq t \leq T),经过一个恶心的信道,噪声是一个双边功率谱密度为 n02\frac{n_0} {2} 的高斯白噪声,则信噪比可以定义为

SNR=so2(t)E[xo2(t)],SNR = \frac{s_o^2(t)} {E [x_o^2(t)]},

在 t0t_0 时刻抽样,现在要导出输出信噪比最大的 h(t)h(t)。其中输出波形 so(t)s_o(t) 在 t0t_0 时刻为

so(t0)=12π∫−∞+∞S(Ω)H(Ω)ejωt0dΩs_o(t_0) = \frac{1} {2\pi} \int_{-\infty}^{+\infty} S(\Omega)H(\Omega) e^{j\omega t_0}d \Omega

噪声波形的功率 E[xo2(t)]E[x_o^2(t)] 为

E[xo2(t)]=σ2=12π∫−∞+∞n02∣H(Ω)∣2dΩE [x_o^2(t)] = \sigma^2 = \frac{1} {2\pi}\int_{-\infty}^{+\infty}\frac{n_0} {2}|H(\Omega)|^2 d\Omega

于是有 SNRSNR 表达式如下:

SNR=so2(t)E[xo2(t)]=1πn0[∫−∞+∞S(Ω)H(Ω)ejωt0dΩ]2∫−∞+∞∣H(Ω)∣2dΩ≤1πn0∫−∞+∞∣S(Ω)∣2dΩ∫−∞∞∣H(Ω)∣2dΩ∫−∞+∞∣H(Ω)∣2dΩ(Cauchy−Buniakowsky−SchwarzInequality)SNRmax=1πn0∫−∞+∞∣S(Ω)∣2dΩ=2n0⋅12π∫−∞+∞∣S(Ω)∣2dΩ=Esn0/2\begin{aligned} SNR &= \frac{s_o^2(t)} {E [x_o^2(t)]}\\ &= \frac{1} {\pi n_0}\frac{[\int_{-\infty}^{+\infty} S(\Omega)H(\Omega) e^{j\omega t_0}d \Omega]^2} {\int_{-\infty}^{+\infty} |H(\Omega)|^2 d\Omega}\\ &\leq \frac{1} {\pi n_0}\frac{\int_{-\infty}^{+\infty} |S(\Omega)|^2 d \Omega \int_{-\infty}^{\infty}|H(\Omega)|^2d \Omega} {\int_{-\infty}^{+\infty} |H(\Omega)|^2 d\Omega}\\ &(Cauchy-Buniakowsky-Schwarz \quad Inequality)\\ SNR_{max}&= \frac{1} {\pi n_0} \int_{-\infty}^{+\infty} |S(\Omega)|^2 d \Omega \\ &= \frac{2} {n_0} \cdot \frac{1} {2\pi}\int_{-\infty}^{+\infty} |S(\Omega)|^2 d \Omega\\ &= \frac{E_s} {n_0/2} \end{aligned}

量纲:JW/Hz=s⋅Hz=1\frac{J} {W/Hz}=s\cdot Hz = 1


最终得到信噪比的最大值为 Esn0/2\frac{E_s} {n_0/2},根据柯西……不等式取等条件有:

H(Ω)=k⋅S∗(Ω)e−jΩt0h(t)=ks(t0−t)\begin{aligned} H(\Omega) &= k \cdot S^*(\Omega)e^{-j\Omega t_0}\\ h(t) &= k s(t_0 - t)\\ \end{aligned}

即为匹配滤波器的表达式。匹配滤波器实际上是原波形先翻转移位~而且可以发现,最大信噪比只与输入波形能量和噪声功率谱密度有关,与波形的形状无关!

那么波形的形状可以用来满足其它的要求,比如无码间串扰条件。

基于匹配滤波器的最佳接受机·

将 相关器 用 匹配滤波器+采样 代替,即上面的步骤 Ⅰ 使用

hm(t)=sm(T−t)→Sample(t=T)h_m(t) = s_m(T - t)\rightarrow Sample_{(t = T)}

相关器的输出信噪比仍满足 Esn0/2\frac{E_s} {n_0/2}.